- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
ロボット犬が複雑な産業作業に適している理由は何ですか?
A ロボット犬は、階段、坂道、でこぼこした地面、狭い通路、瓦礫、トンネル、その他の困難な地形を伴う産業作業において、従来の車輪付き移動ロボットの限界を超えて移動できるように設計されています。その価値は、四脚モビリティ、自律ナビゲーション、環境認識、タスク固有のセンシング、モジュール式機器、および継続的な運用の組み合わせから生まれます。しかし、産業ユーザーにとっては、モビリティだけでは十分ではありません。実用的なプラットフォームは、定義された環境条件下での安定した移動、データ収集、機器統合、バッテリー管理、メンテナンス、および操作をサポートする必要もあります。これにより、プラットフォーム アーキテクチャとアプリケーションの計画が、検査、インフラストラクチャの監視、インテリジェントな製造、緊急サポート、その他の専門的な運用シナリオにわたる導入を成功させるための中心となります。
目次
Click a section to jump directly to the corresponding technical discussion.
- 1. 産業用四足歩行ロボットとは何ですか?
- 2. 脚による移動が困難な地形で役立つのはなぜですか?
- 3. 産業運営を改善する自律機能は何ですか?
- 4. マルチセンサー知覚はどのような役割を果たしますか?
- 5. 四脚プラットフォームはどのような検査タスクをサポートできますか?
- 6. モジュラー機器はプラットフォームに何を追加できますか?
- 7. プラットフォームはどのような条件に合わせて設計する必要がありますか?
- 8. 四足歩行ロボットはどのようにして困難な作業領域への曝露を減らすことができますか?
- 9. 機器とセンサーはどのように統合されるべきですか?
- 10. 購入者はプラットフォームを選択する前に何を評価する必要がありますか?
- 11. 構造化された導入プロセスはどのようなものですか?
- 12. 産業用四足ロボットの将来の方向性は何ですか?
- 13. よくある質問
産業用四足歩行ロボットとは何ですか?
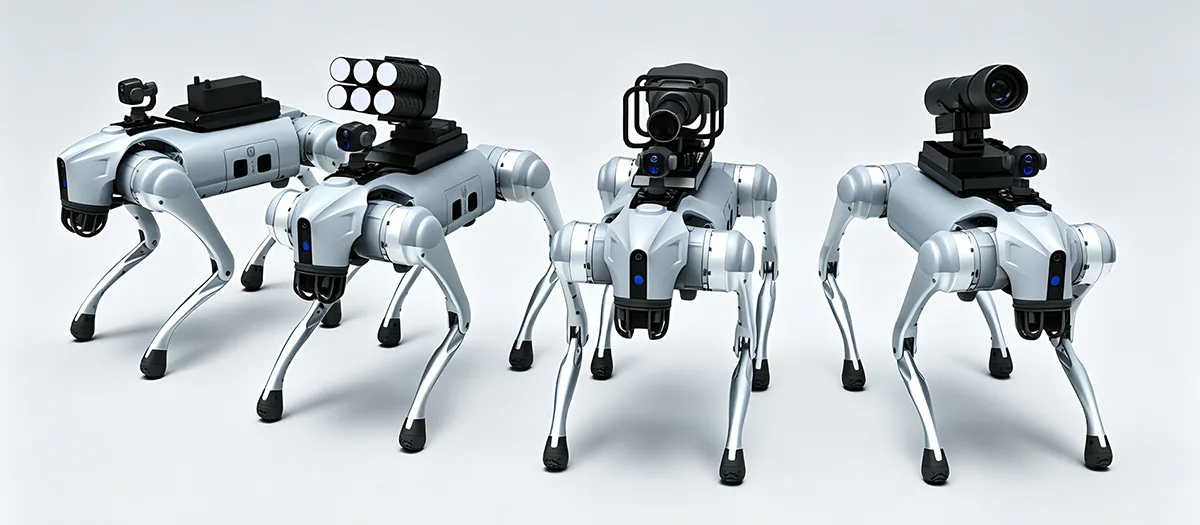
産業用四足ロボットは、車輪やトラックではなく脚の動きを中心に構築されたモバイル ロボット プラットフォームです。その 4 脚構造により、センサー、通信機器、コンピューティング ハードウェア、その他のアプリケーション固有の機器を搭載しながら、標高の変化や不規則な地面を乗り越えることができます。
特徴は単に4本足の見た目だけではありません。四足歩行プラットフォームの価値は、移動、知覚、制御、電力、構造、およびタスク機器の間の調整から生まれます。ロボットは周囲の状況を理解し、動作を調整し、バランスを維持し、定義された動作ルーチンを実行する必要があります。
このシステム指向の設計は、産業用四足歩行プラットフォームを単純な遠隔制御機械から分離します。専門的なプラットフォームは、自律的なルート計画、障害物の回避、データ収集、機器の監視、および反復可能なパトロール ルーチンをサポートする場合があります。これらの機能により、ロボットはモバイル カメラとしてのみ機能するのではなく、より幅広い運用ワークフローに参加できるようになります。
脚による可動性 4 脚の動きにより、プラットフォームは階段、坂道、隙間、平らでない床、緩い地面、その他の地形の変化を乗り越えることができます。
インテリジェントなナビゲーション 知覚、経路計画、位置決め、障害物回避により、複雑な環境でのより自律的な移動がサポートされます。
拡張可能なプラットフォーム モジュラーセンサーと機器は、同じロボットベースをさまざまな検査、監視、産業タスクに適応させることができます。
四足歩行モビリティが産業オートメーションを変える理由
従来の車輪付きロボットは、比較的予測可能な表面上で最高のパフォーマンスを発揮します。階段、溝、緩い資材、高い敷居、平坦でない地形などがルートを妨げると、効率が低下する可能性があります。追跡システムは、いくつかの困難な表面を処理できますが、狭いスペースや高低差が頻繁にある環境では制限もあります。
脚の動きは問題へのアプローチが異なります。各脚を個別に制御できるため、ロボットは地形に応じて足を配置できます。これにより、不規則な環境を移動する際にバランスを維持するためのより多くのオプションが提供されます。
産業用途の場合、実際的な利点はアクセスです。より多くの種類の地形を移動できるロボットは、検査ポイント、機器エリア、トンネル、作業場、および従来のモバイル プラットフォームが追加のインフラストラクチャを必要とするその他の場所に到達できる可能性があります。
- 4 脚の動きで高低差や地面の凹凸に対応します。
- 自律ナビゲーションにより、継続的な手動ステアリングの必要性が軽減されます。
- センサーは、移動や検査作業のための環境情報を提供します。
- モジュラーインターフェイスにより、さまざまな用途に合わせてさまざまな機器を設置できます。
- デジタル データ収集により、現場での作業を後の分析に結び付けることができます。
基本原則産業用四足歩行器は、完全なモバイル オペレーティング システムとして評価される必要があります。モビリティは重要ですが、認識、制御、機器統合、電力、データ機能によって、そのモビリティがどれほど役立つかが決まります。
困難な地形で脚による移動が役立つのはなぜですか?
困難な地形は、四足ロボットの最も明確な応用分野の 1 つです。工業用地には、段差、スロープ、溝、狭い通路、瓦礫、泥だらけの場所、平らでない床、表面の高さの変化などが含まれる場合があります。平らな床専用に設計されたプラットフォームでは、追加のインフラストラクチャが必要になる場合や、特定のエリアに到達できない場合があります。
四足ロボットは足を個別に設置したり持ち上げたりできるため、地形の変化に応じて体の姿勢を適応させることができます。これにより、プラットフォームと地面の間のより安定した関係を維持しながら、斜面、段差、隙間、不規則な表面での動きをサポートできます。
階段や高さの変化
階段は、車輪付きプラットフォームの課題となる可能性がある地形の単純な例です。各車輪は表面との適切な接触を維持する必要がある一方、ロボットは繰り返しの垂直方向の変化を克服する必要があります。脚付きプラットフォームは、個々の脚を上げて姿勢を調整してステップ間を移動することができます。
正確な能力は、ロボットの設計、ステップの形状、制御システム、環境条件によって異なります。工学的に重要な点は、脚付き構造が車輪にはない追加の移動オプションを提供することです。
斜面や凹凸のある面
産業環境には、傾斜したコンクリート、砂利、緩い土壌、泥だらけの地面、排水路、または移行面が含まれることがよくあります。四脚プラットフォームは、地形の変化に応じて脚の位置と体の姿勢を適応させることができます。
安定した動作は、機械設計、知覚、歩行制御、牽引、およびバランスアルゴリズムの組み合わせに依存します。脚は物理的な運動能力を提供し、制御システムはその能力がどのように使用されるかを決定します。
狭くて乱雑な空間
工業用トンネル、作業場、パイプ通路、メンテナンスエリアには、利用可能なルートを制限する障害物がある場合があります。コンパクトな四足プラットフォームは、連続した平らな走行面を必要とせずに、これらのスペースの一部を移動できます。
| 地形状況 | 従来のモバイルプラットフォームの課題 | 四足歩行設計の利点 |
|---|---|---|
| ステップ | 垂直方向の変化は車輪の接触と前進運動を妨げる可能性があります | 個々の脚を持ち上げて、さまざまな高さに配置できます。 |
| 急な坂道 | トラクションの低下と体の調整の制限により、動きに影響が出る可能性があります | 動作中に脚の位置や体の姿勢を調整可能 |
| 瓦礫 | 不規則な接触面によりホイールの動きが不安定になる可能性があります | 個別の足の配置により、障害物を乗り越えるためのより多くのオプションが提供されます |
| 泥だらけの地面 | ホイールやトラックのトラクションは柔らかい路面では変化する可能性があります | 脚の配置は変化する接触条件に適応可能 |
| ギャップとガリー | Wheeled systems may require bridging or detours | 脚を使った移動により、選択した地形フィーチャの周囲または上を移動できます |
動きと同じくらいバランスが重要
困難な地形を移動できるだけでは十分ではありません。プラットフォームはセンサーや機器を運ぶ際にバランスを保つ必要があります。地面の高さが急激に変化すると、ロボットの重心や荷重分散に影響を与える可能性があります。
したがって、制御システムは、歩行、姿勢、センサーのフィードバック、および移動速度を調整する必要があります。手ぶれ防止および転倒防止機能は、定義された動作範囲内で安定した動作を維持するのに役立ちます。
これは、ロボットがカメラや測定機器を運ぶ場合に特に関係します。ロボット自体が直立している場合でも、過度に動くと収集されるデータの品質が低下する可能性があります。
産業運営を改善する自律機能とは何ですか?
産業用ロボットは、プラットフォームが継続的な手動操縦を必要とせずに反復可能なタスクを実行できる場合、さらに便利になります。自律機能により、オペレータの作業負荷を軽減しながら、移動とデータ収集をより構造化できます。
最新の四足歩行プラットフォームは、環境認識、測位、ルート計画、障害物回避、タスク実行、データ記録を組み合わせることができます。自律性の程度は、ロボットのアーキテクチャ、センサー、ソフトウェア、通信条件、動作環境によって異なります。
環境認識
移動ロボットが自律的に移動できるようになる前に、周囲の環境に関する情報が必要です。センサーは障害物、地形の変化、開いたルート、その他の関連する特徴を識別できます。
次に、ナビゲーション システムは知覚データを使用して、ロボットがどのように動くべきかを決定します。変化する環境では、このプロセスは固定マップのみに基づくのではなく、継続的に実行する必要がある場合があります。
経路計画と障害物回避
経路計画により、ロボットが定義された点間をどのように移動できるかが決まります。障害物回避機能は、計画されたルートを障害物が妨げた場合や、環境条件が変化した場合に調整するのに役立ちます。
工業用検査の場合、機器の周囲、施設内、または指定された検査ポイント間の反復可能なルートをサポートできます。オペレーターは、すべての動きを手動で制御するのではなく、検査結果に集中できます。
タスクのスケジュール設定とデータ収集
自律的な検査ルーチンでは、動きとセンシングを組み合わせることができます。ロボットは、定義された場所に移動し、画像またはセンサーの読み取り値を収集し、結果を記録してから、次の場所に進みます。
これにより、ロボットの動きと収集した情報が連動したデジタルワークフローが構築されます。ビデオ ストリームのみを生成する代わりに、システムは検査結果の構造化された記録を構築できます。
知覚する
センサーは、地形、障害物、設備、周囲の状況に関する情報を収集します。
プラン
ナビゲーション システムは、利用可能なスペースとタスクの要件に応じて適切なルートを決定します。
活動
脚と制御システムは、環境の変化に適応しながら動きを調整します。
記録
検査画像、センサー測定値、および動作情報は、さらなる分析のために保存できます。
自律性は環境に合わせるべきである
自動運転とは、すべての産業環境を完全に無人化する必要があるという意味ではありません。一部の環境では、特定のタスクの前に、定義された監視、遠隔介入、またはオペレータの確認が必要です。
より現実的なアプローチは、ワークフローのどの部分を確実に自動化でき、どの部分で人間の意思決定が引き続き有用であるかを特定することです。ナビゲーション、繰り返しのデータ収集、および日常的なルートの実行は自動化の有力な候補ですが、異常な発見には人間による追加の評価が必要になる場合があります。
マルチセンサー知覚はどのような役割を果たしますか?
知覚は、環境を理解し、アプリケーション固有のタスクを実行するために必要な情報をモバイル ロボットに提供します。単一のセンサーが産業上の運用に必要なあらゆる種類の情報を提供することはほとんどありません。
視覚カメラは詳細な画像を提供できます。熱センサーは温度の違いを明らかにすることができます。距離センサーは、ロボットが周囲の形状を理解するのに役立ちます。他のセンサーは、位置特定、環境測定、または機器固有の検査をサポートできます。
視覚センシング
高解像度カメラは、機器の観察、インフラストラクチャのチェック、施設の監視、および文書化のために画像やビデオをキャプチャできます。オペレーターがコンポーネントや表面の外観を直接確認できるため、視覚データが検査の開始点となることがよくあります。
熱感知
熱画像は、可視光画像では明らかではない温度変化を特定できます。これは、異常な熱パターンがさらなる評価が必要な状態を示している可能性がある電気機器、機械、電力システム、その他の資産の周囲で役立ちます。
空間認識
距離と深さの情報は、ロボットが障害物、廊下、段差、その他の環境の特徴を理解するのに役立ちます。これはナビゲーションをサポートし、マッピングや空間文書化にも貢献します。
| センサーカテゴリー | 一次情報 | 潜在的な産業上の役割 |
|---|---|---|
| 可視光カメラ | Images and video | 目視検査、文書化、設備観察 |
| サーマルカメラ | 温度パターン | 熱状態のチェックと異常な熱の特定 |
| 深度または距離センサー | 距離と空間の関係 | ナビゲーション、障害物回避、環境マッピング |
| 環境センサー | 定義された環境測定 | サイトの監視とアプリケーション固有のデータ収集 |
センサーフュージョンが重要な理由
センサー フュージョンは、さまざまなセンシング ソースからの情報を組み合わせて、環境のより完全な表現を作成します。カメラは物体の外観を認識し、深度センサーはその距離と位置を提供します。
熱情報は、物体が異常な温度パターンを持っているかどうかを示すことで、別のレイヤーを追加できます。これらのソースを組み合わせることで、1 つのセンサーのみに依存する場合よりも、検査とナビゲーションの情報をより多く得ることができます。
ペイロードの選択はタスクによって異なります
センサーが多いほどシステムが優れているとは限りません。コンポーネントが追加されるたびに、重量、電力要件、取り付け上の制約、データ処理の要求、およびメンテナンスに関する考慮事項が増加します。
正しいアプローチは、定義されたタスクに必要な情報のみを選択することです。視覚検査プラットフォームには環境センサーの大規模なコレクションは必要ありませんが、産業監視プロジェクトでは有用な結果を生み出すためにいくつかのデータ タイプが必要になる場合があります。
四脚プラットフォームはどのような検査タスクをサポートできますか?
検査は、人にとって不便な場所や車輪付き機械にとって困難な場所をプラットフォームが移動できるため、四足ロボットの最も実用的な産業用途の 1 つです。
ロボットは、定義されたルートに従い、検査ポイントで停止し、画像またはセンサー データを収集し、その情報を分析システムに返すことができます。これにより、施設の運用要件に応じてスケジュールできる繰り返し可能な検査ワークフローが作成されます。
工場および作業場の検査
製造環境では、多くの場合、装置は大規模な施設に分散されます。一部のエリアは高くなったり、狭くなったり、フロアレベルの変更により分離されたりする場合があります。
四足プラットフォームは、施設の選択されたセクションを移動し、機械、パイプライン、電気キャビネット、構造エリア、その他の定義された資産から視覚情報を収集できます。
電力および機器の監視
温度差が関係する機器検査では、熱センサーと視覚センサーを組み合わせることができます。ロボットは、事前に定義された場所で画像を収集し、現在の結果を過去の記録と比較できます。
トンネルおよび密閉エリアの検査
トンネル、パイプ通路、その他の狭いエリアでは、アクセスが困難になる場合があります。小型の移動ロボットは、検査作業に適したカメラ、照明、その他のセンサーを搭載したまま、そのようなスペースに入ることができます。
インフラ観測
インフラストラクチャ資産では、多くの場合、同様の領域を繰り返し検査する必要があります。反復可能なロボット ルートは、画像収集を標準化し、一貫した操作シーケンスを提供するのに役立ちます。
- 定期検査:事前に定義されたルートに従い、繰り返し発生する視覚データやセンサー データを収集します。
- 機器の監視:視覚情報と熱情報を組み合わせて状態を評価します。
- 構造観察:選択した表面、ジョイント、パイプ、その他の物理資産の画像をキャプチャします。
- データのドキュメント:後で比較および分析できるように、タイムスタンプ付きの検査記録を作成します。
検査のメリット最も有用な自動化は、単に徒歩の検査ルートを置き換えることではありません。動き、センシング、データ記録、その後の分析が結びつく、反復可能なサイクルを生み出しています。
検査データは構造化する必要がある
画像の大規模なコレクションは、自動的には役に立ちません。システムは、オペレータが各観測結果がどこから来たのかを理解できるように、データを特定の場所、機器、ルート、または検査ポイントに関連付けるべきです。
ロボット検査システムを適切なソフトウェアと組み合わせると、得られる情報によって傾向分析、保守計画、追跡検査をサポートできます。正確なワークフローは、施設と必要な情報によって異なります。
モジュラー機器はプラットフォームに何を追加できますか?
モジュール性により、機器を変更または追加することで、1 つのロボット プラットフォームでさまざまなタスクをサポートできます。これは、いくつかの種類の検査や監視が必要な産業環境で特に役立ちます。
考えられる機器には、可視光カメラ、熱画像システム、ガス検知器、照明ユニット、通信装置、環境センサー、その他のタスク固有のモジュールが含まれます。正確な構成は、ロボットの耐荷重、電気システム、取り付けインターフェース、および動作条件によって異なります。
検査装置
カメラと熱画像システムは、ロボットを移動式検査プラットフォームに変えることができます。視覚カメラは物理的状態を記録でき、熱センサーは熱分布に関する追加情報を提供します。
環境設備
ガスセンサーと環境センサーを使用すると、ロボットは手動でアクセスするには不便な領域から測定値を収集できます。これにより、産業施設、トンネル、作業場、その他の定義された環境におけるワークフローの監視をサポートできます。
照明および通信機器
照明モジュールは、暗い場所での画質を向上させ、照明が限られた場所での操作をサポートします。通信機器を使用すると、オペレータは作業エリアの担当者と情報を交換できます。
ビジュアルモジュール 目視検査、文書化、および機器の観察のために画像とビデオをキャプチャします。
サーマルモジュール 従来の目視検査を補完する温度関連情報を提供します。
環境モジュール アプリケーションに応じて、定義されたガス、空気、またはその他の環境測定値を収集します。
モジュール性にはインターフェイスを定義する必要があります
モジュラーシステムは、不必要な互換性の問題を引き起こすことなく機器を設置できる場合にのみ実用的です。取り付けポイント、電気接続、データ インターフェイス、物理的寸法、および重量制限を明確に定義する必要があります。
標準化されたインターフェイスにより、機器構成間の変更が簡素化されます。同時に、特殊なプロジェクトでは、標準インターフェイスがアプリケーション要件を満たさない場合、カスタム ブラケット、ハウジング、または電源配置が必要になる場合があります。
パワーと重量を合わせて考慮する必要がある
モジュールを追加するたびに、完全な動作構成が変更されます。センサーが重くなると、脚と推進システムにかかる負荷が増加します。電子機器を追加すると、電力消費が増加する可能性があります。筐体が大きくなると、重心に影響を与えたり、ロボットの動きが制限されたりする可能性があります。
したがって、モジュール設計は、ベース プラットフォームとその機器の間の機械的および電気的関係に十分な注意を払ってロボットが開発された場合に最も効果的に機能します。
プラットフォームはどのような条件に合わせて設計されるべきですか?
産業環境は大きく異なります。ワークショップのフロアには屋外の建設エリアとは異なる課題があり、トンネルにはオープンな工業用地とは異なる制約が生じます。
ロボット プラットフォームを選択または開発する前に、環境条件を明確に定義する必要があります。これらの条件は、構造、センサー、動作アルゴリズム、シーリング、バッテリーの動作、およびメンテナンス要件に影響を与えます。
雨と湿気
屋外環境では、ロボット機器が雨、水しぶき、高湿度にさらされる可能性があります。適切な保護レベルは、プラットフォームの設計と対象の動作環境によって異なります。
湿気はセンサーやコネクタにも影響を与える可能性があります。屋外で繰り返し操作する場合、これらのコンポーネントは二次的な詳細として扱うのではなく、機械的および電気的な設計時に考慮する必要があります。
ほこりやばらばらの物質
産業現場には、ほこり、砂、破片、その他の粒子状物質が存在する可能性があります。このような物質は、可動機構に入り込んだり、センサーの可視性に影響を与えたりする可能性があります。
したがって、保護、清掃手順、メンテナンスへのアクセス、およびコンポーネントの選択は、実際の現場の条件を反映する必要があります。
温度
バッテリーの性能、電子機器、センサー、機械材料は、温度変化に対して異なる反応を示す可能性があります。幅広い温度条件に対応するプラットフォームは、動作中に予想される実際の温度範囲に対して評価する必要があります。
振動と衝撃
脚を動かすと機械的な動作が繰り返されますが、起伏の多い地形ではさらなる衝撃が生じる可能性があります。したがって、高感度のセンサーや電子機器には適切な取り付けと保護が必要です。
| 環境要因 | 潜在的な影響 | 設計上の考慮事項 |
|---|---|---|
| 水分 | コネクタ、電子機器、センサーに影響を与える可能性があります | 適切な筐体、密閉、メンテナンス手順 |
| ほこり | 機械または電子分野に参入できる | 保護、クリーニングアクセス、および適切なコンポーネントの選択 |
| 温度 | バッテリーや電子機器の動作に影響を与える可能性があります | 定義された動作範囲と関連する環境評価 |
| 振動 | センサーデータや機械コンポーネントに影響を与える可能性があります | 適切な取り付け、構造設計、振動評価 |
| インパクト | 脚、ハウジング、マウント、電子機器にストレスがかかる可能性があります | 定義された条件下での構造の保護と検証 |
環境によって適切な構成が決まります
あらゆる産業現場に最適な普遍的な構成はありません。ロボットを選択する前に、動作環境を文書化する必要があります。
有用な情報には、屋内または屋外での操作、表面の種類、温度範囲、ほこりや湿気の存在、廊下の幅、階段の寸法、予想される障害物、必要な積載量、通信条件などが含まれます。
四足歩行ロボットはどのようにして困難な作業領域への曝露を減らすことができるのでしょうか?
産業用ロボットの重要な用途の 1 つは、アクセスが困難な場所、不快な場所、または定期的な手動検査に適さない場所に人が立ち入る必要性を減らすことです。
モバイルロボットは、オペレーターがより便利な制御位置に留まりながら、カメラやセンサーを定義されたエリアに運ぶことができます。これにより、担当者がすべての検査ルートを物理的にたどる必要がなく、検査とデータ収集をサポートできます。
日常的な暴露を減らす
一部の産業作業では、高温、ほこり、湿気、騒音、狭いなどの困難な環境を繰り返し移動する必要があります。日常的なデータ収集にモバイル プラットフォームを使用すると、担当者がそのエリアに入る頻度を減らすことができます。
ロボットは人間の介入の必要性をすべて排除するわけではありません。メンテナンス、異常な発見、修理、ロボットの能力を超えた作業には、訓練を受けた担当者が必要な場合があります。その目的は、適切な検査および監視活動をより制御された運用モデルに移行することです。
遠隔監視とコミュニケーション
カメラと通信モジュールは、検査対象の機器の隣に立つことなく、オペレーターに現場からの情報を提供できます。
メンテナンス チームにとって、これは事前チェック時に役立ちます。ロボットは最初に視覚情報を収集できるため、技術者はエリアに入る前にどのようなフォローアップ作業が必要かを判断できます。
リスク軽減はシステム設計に依存します
ロボットは、遠隔地にあるからといって自動的に安全になるわけではありません。完全なシステムには、適切なナビゲーション、障害物回避、通信、緊急手順、メンテナンス手順、および動作制限が必要です。
したがって、ロボットは人間の作業の普遍的な代替品としてではなく、定義された機能を備えたエンジニアリングツールとして扱われる必要があります。
- どのタスクをリモートで実行できるかを定義します。
- ロボットの安全な動作境界を確立します。
- 適切な通信および緊急制御機能を提供します。
- センサーや機械部品は動作条件に応じてメンテナンスしてください。
- ロボットの定義された能力を超える状況でも人間の介入を利用できるようにします。
機器とセンサーはどのように統合されるべきですか?
機器の統合によって、ロボットが可動性、バランス、電力の可用性、データ品質を損なうことなく意図したタスクを実行できるかどうかが決まります。ベンチ上で適切に動作するセンサーでも、移動する四脚プラットフォームに設置すると、別の取り付け構造が必要になる場合があります。
機械的取り付け
取り付けポイントは、設置とメンテナンスのための十分なアクセスを維持しながら、機器をしっかりとサポートする必要があります。機器の位置も重心やロボットの動きに影響を与える可能性があるため、重要です。
安定した視界が必要なカメラやセンサーの場合、取り付けシステムは動きや振動も考慮する必要があります。機器には、ロボットの脚や他のコンポーネントに干渉しない適切な視野が必要です。
電気的統合
追加されたモジュールごとに電気要件が作成されます。カメラ、熱システム、コンピューティング モジュール、照明、通信機器、環境センサーには、異なる電圧と電流の要件がある場合があります。
電源アーキテクチャは、ロボットのバッテリーや制御電子機器との互換性を維持しながら、これらの負荷に対応する必要があります。
データ統合
最新のロボット システムは、大量の画像、センサー、ナビゲーション データを生成できます。システムは、情報がどのように収集、送信、保存、処理されるかを定義する必要があります。
検査アプリケーションの場合、理想的には、後の分析で特定の観測値が収集された場所を正確に特定できるように、データは場所と時間の情報に関連付けられたままである必要があります。
| 統合エリア | 重要な質問 | 潜在的な影響 |
|---|---|---|
| 重さ | ロボットは完全な機器パッケージを運ぶことができますか? | 可動性、バランス、機械的負荷に影響を与える |
| 位置 | 機器はどこに取り付ければよいですか? | 重心、視野、動きに影響を与える可能性があります |
| 力 | どのような電気入力が必要ですか? | バッテリーと電源管理の要件を変更する |
| データ | 情報はどのように送信または保存されますか? | 通信および処理アーキテクチャを決定する |
| メンテナンス | モジュールにアクセスして交換することはできますか? | 保守性と運用継続性に影響を与える |
導入前に統合を計画する必要がある
早期に計画を立てることで、センサーのブロック、アクセスできないコネクタ、バッテリー容量の不足、機器の取り付けの不安定などの問題を防ぐことができます。
有用な技術情報には、機器の寸法、重量、消費電力、コネクタ仕様、通信インターフェース、取り付け要件、動作温度、予想される環境暴露などが含まれます。
これらのパラメータが分かれば、ロボット プラットフォームを、後から追加された機器を備えたベース ロボットとしてではなく、完全なシステムとして評価できます。
購入者はプラットフォームを選択する前に何を評価する必要がありますか?
四足ロボットの選択は、外観や単一の性能数値ではなく、用途から始める必要があります。技術的に高度なプラットフォームであっても、必要な地形を移動したり、必要な機器を搭載したり、予想される条件下で動作したり、必要なデータを提供したりできない場合には、依然として不適切である可能性があります。
環境から始める
表面、坂道、階段、廊下、障害物、温度、湿気、ほこり、その他の環境特性を文書化します。これらの要因により、プラットフォームに必要なモビリティと保護のタイプが決まります。
操作タスクを定義する
ロボットが検査、監視、データ収集、輸送、機器の観察、またはその他の定義された機能を実行するかどうかを特定します。このタスクにより、設置する必要がある機器が決定されます。
モビリティの評価
歩く能力以上のものに注目してください。現場で予想される実際の路面状況での、階段の登り方、坂道への対応、障害物との交渉、安定性、移動速度、旋回能力、パフォーマンスを考慮してください。
ペイロード容量と統合を確認する
カメラ、センサー、通信デバイス、取り付け構造、バッテリー、その他のアクセサリを含む、完全な機器パッケージを評価する必要があります。
自律機能の見直し
システムがルート計画、障害物回避、測位、自動データ収集、タスクのスケジューリング、およびリモート監視をプロジェクトに必要なレベルでサポートできるかどうかを判断します。
- 地形:ロボットはどのような路面、階段、坂道、障害物を通過する必要がありますか?
- タスク:ロボットはどのような物理的な動作や情報を提供する必要がありますか?
- ペイロード:どのような機器を運ぶ必要がありますか?またその重量はどれくらいですか?
- 力:プラットフォームと設置された機器を合わせた電力需要はいくらですか?
- 自律性:運用ワークフローのどの部分で自動実行が必要ですか?
- 環境:どのような温度、粉塵、湿気、振動、衝撃条件が予想されますか?
- メンテナンス:センサー、バッテリー、脚、その他のコンポーネントはどのように検査および整備されますか?
選定原理最良のプラットフォームとは、必ずしも最も長い仕様書を持つプラットフォームであるとは限りません。機動性、センシング、パワー、機器統合性、自律性、メンテナンス性などの特性が実際の使用環境にマッチしたものです。
構造化された導入プロセスはどのようなものですか?
構造化された導入プロセスは、一般的なロボット工学の概念を、明確な技術要件を備えたオペレーティング システムに変えるのに役立ちます。ロボットは既存の環境、機器、手順、データ システムと連携して動作する必要があるため、これは産業用途では特に重要です。
- 運用シナリオを定義します。現場の配置、地形、環境条件、作業ルート、対象作業などを記録します。
- 必要な機器を特定します。どのカメラ、熱センサー、環境デバイス、照明ユニット、または通信モジュールが必要かを判断します。
- システムパラメータを確立します。重量、寸法、電力要件、データ インターフェイス、取り付け位置、メンテナンス アクセスを確認します。
- 運行ルートを構築します。アプリケーションに必要なエリア、チェックポイント、ナビゲーション パス、検査シーケンスを定義します。
- モビリティを検証する:階段、坂道、障害物、遷移面など、実際の地形での動きを評価します。
- 機器を検証します。画質、センサーの読み取り値、通信、移動中の機器の安定性を確認します。
- Establish operating procedures:充電、メンテナンス、データレビュー、介入、緊急手順を定義します。
現場でのテストは重要
臨床検査では、実際の施設のすべての特性を再現することはできません。ロボットは、実用的な場合には常に代表的な動作条件下で評価する必要があります。
サイトテストでは、一般的な開発では特定するのが難しい詳細を明らかにすることができます。廊下が思ったより狭いかもしれません。階段の高さが異常な場合があります。特定の表面ではトラクションが低下する場合があります。照明条件によりカメラのパフォーマンスが低下する可能性があります。
これらの結果は、ルート計画、機器の配置、センサー構成、または操作手順を調整するために使用できます。
データ ワークフローはロボットを使用して設計する必要があります
検査の自動化は、収集した情報を活用できて初めて価値を生み出します。有用なシステムでは、画像とセンサーの読み取り値がどのように保存されるか、それらが位置とどのように関連付けられるか、異常がどのように特定されるか、オペレーターが結果をどのようにレビューするかを定義する必要があります。
定期的な検査の場合、履歴記録も比較の基礎として利用できます。ロボットは同様のルートと視点を使用してデータを収集できるため、時間の経過とともに変化を特定しやすくなります。
メンテナンスは展開の一部である必要があります
移動ロボットには、繰り返し動作する機械コンポーネントと電子コンポーネントが含まれています。脚、ジョイント、モーター、センサー、コネクタ、バッテリー、保護ハウジングはすべて、適切なメンテナンスが必要です。
したがって、定期検査は最初から運用計画に含める必要があります。主要コンポーネントに簡単にアクセスでき、交換手順が明確なため、長期的な運用がより現実的になります。
産業用四足ロボットの将来の方向性は何ですか?
産業用四足ロボットの開発は、自律性の向上、環境への配慮の向上、機器の統合の強化、およびよりアプリケーション固有のソフトウェアを目指して進んでいます。中心的な方向性は、単にロボットの歩行を改善することではなく、手動介入を減らして完全な操作ワークフローを実行できるようにすることです。
よりスマートな具体化された操作
ロボットには、知覚と動作を別々の機能として扱うのではなく、組み合わせることがますます期待されています。プラットフォームは環境情報を使用して、どこに移動するか、障害物を回避する方法、およびどこでタスクを実行するかを決定できます。
これにより、物理的なロボットとそれを制御するソフトウェアの間に緊密な関係が生まれます。その結果、固定ルートでは完全に表現できない環境でも、より適応的な動作が可能になります。
よりインテリジェントな検査
カメラやセンサーがより多くの情報を収集するにつれて、自動分析がますます便利になります。 AI ベースの認識は、事前に定義された視覚条件を特定し、検査画像を整理し、追加のレビューが必要な領域を強調表示するのに役立ちます。
たとえば、選択した機器の異常、表面の変化、またはアプリケーションによって定義されたその他の状態を認識するようにシステムを設計できます。人間のオペレーターは、すべての画像を同じ注意を払って確認するのではなく、検証と意思決定に集中できます。
モジュール性の向上
将来の産業プラットフォームは、より幅広い機器の組み合わせをサポートする可能性があります。単一のロボット ベースに、さまざまな検査センサー、環境モジュール、通信機器、またはタスク固有のデバイスを収容できます。
これには、より標準化された機械的および電気的インターフェイスが必要ですが、特殊なプロジェクトで必要なカスタマイズも可能です。
産業情報システムとの統合
産業用ロボットの次の段階では、物理的な操作とデジタル管理システムが接続される可能性があります。ロボットが生成した情報は、機器の記録、メンテナンススケジュール、地図、検査履歴、その他のデジタルデータと組み合わせることができます。
これにより、ロボットは単独の機械として機能するのではなく、より大きな産業ワークフローの一部となることができます。
より高度な自律性 自律ナビゲーション、ルート計画、障害物回避、スケジュールされた操作を通じて、より多くのタスクを実行できます。
より良い知覚 複数のセンサーとインテリジェントな分析により、機器と周囲に関するより豊富な情報が提供されます。
より深い統合 ロボット プラットフォームは、モビリティ、センサー、電力、データ、産業用ソフトウェアをより完全な運用ワークフローに接続できます。
モバイルマシンからインテリジェントオペレーティングプラットフォームへ
四足ロボットの長期的な価値は、物理的なモビリティとデジタル インテリジェンスの組み合わせにあります。困難な地形を歩行できるロボットが物理的なアクセスを提供します。センサーは情報を提供します。自律制御により再現性が得られます。 AI ベースの分析は、収集されたデータの解釈に役立ちます。産業用ソフトウェアは、それらの結果をより広範なワークフローに結び付けます。
これらの機能はそれぞれ独立して役に立ちますが、それらを組み合わせることで、より高性能なプラットフォームが作成されます。それらがより緊密に統合されるほど、新しいタスクごとにシステム全体を再設計することなく、より多くのアプリケーションをサポートできるようになります。
未来を見据えた原則産業用四足ロボットの方向性は、モビリティ、知覚、自律動作、モジュール式機器、およびデータ インテリジェンスを 1 つの調整されたプラットフォーム内で組み合わせたタスク指向システムを目指しています。
よくある質問
産業用四足歩行ロボットとは何ですか?
これは、従来の車輪付きロボットでは移動が困難な環境での検査、監視、データ収集、操作などの専門的な作業のために設計された 4 脚の移動ロボット プラットフォームです。
なぜ四足ロボットが不整地に適しているのでしょうか?
個別に制御される 4 本の脚により、足の配置と体の姿勢の選択肢が広がります。これは、プラットフォームが定義された動作能力の範囲内で、階段、坂道、隙間、緩んだ表面、その他の地形の変化を乗り越えるのに役立ちます。
四足歩行ロボットは自律走行できるのか?
はい。システム アーキテクチャに応じて、自律機能には、環境認識、測位、ルート計画、障害物回避、タスク実行、データ収集が含まれます。適切な自律性のレベルは、アプリケーションと環境によって異なります。
四足歩行プラットフォームにはどのようなセンサーを取り付けることができますか?
考えられる機器には、可視光カメラ、熱画像システム、深度または距離センサー、環境監視デバイス、照明システム、通信モジュール、その他のタスク固有の機器が含まれます。正確な構成はプラットフォームとアプリケーションによって異なります。
四足歩行ロボットは工業用検査に使用できますか?
はい。定義されたルートに従い、視覚、熱、その他のセンサー データを収集することで、産業施設、機器、インフラ、トンネル、作業場、その他のエリアの定期検査をサポートできます。
赤外線画像をロボットと統合できますか?
はい。温度差が検査タスクに関係する場合、熱画像は従来のカメラと並行して使用できます。センサー、取り付け位置、電力要件、データ インターフェイスは、完全なシステムの一部として評価する必要があります。
ロボットに追加の機器を追加できますか?
多くのプロフェッショナル プラットフォームは、追加コンポーネントが定義された機械的、電気的、重量、およびインターフェイスの制限内に収まっている限り、モジュラー機器をサポートできます。特殊な構成には、カスタム ブラケットまたはその他の統合コンポーネントが必要になる場合があります。
プラットフォームを選択する前に何を考慮する必要がありますか?
重要な要素には、地形、階段、傾斜の要件、動作環境、積載重量、センサー要件、電力需要、自律機能、データ ワークフロー、メンテナンス アクセス、および通信条件が含まれます。
同じプラットフォームで異なるアプリケーションをサポートできますか?
はい。モジュラー設計により、検査、監視、環境測定、またはその他の定義された産業タスクのためにさまざまなセンサーや機器を設置できます。利用可能な構成は、ロボットのアーキテクチャと機器の要件によって異なります。
ロボット巡回後の点検データはどのように活用できるのでしょうか?
収集された画像とセンサーの読み取り値は、場所と検査ポイントに関連付けられ、事前定義された条件を確認できます。履歴記録は、検査サイクル間の比較をサポートし、フォローアップ作業を整理するのにも役立ちます。
自律運転によりオペレーターは不要になるのでしょうか?
必ずしもそうとは限りません。自動化により継続的な手動制御は削減できますが、監視、例外処理、メンテナンス、異常な発見、ロボットの定義された操作能力を超えたタスクのためにオペレーターが依然として必要になる場合があります。
産業用四足歩行ロボットはどのような環境で使用できますか?
潜在的な用途としては、工場、作業場、トンネル、産業施設、インフラ整備現場、平坦でない屋外エリア、および移動検査やデータ収集が必要なその他の場所が挙げられます。実際の適合性は環境条件とプラットフォームの仕様によって異なります。
四足ロボット プロジェクトについて話し合う
地形条件、検査タスク、機器要件、積載重量、動作環境、アプリケーションに必要な自律機能などを共有します。
プロジェクトの要件について話し合うためにお問い合わせください