- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
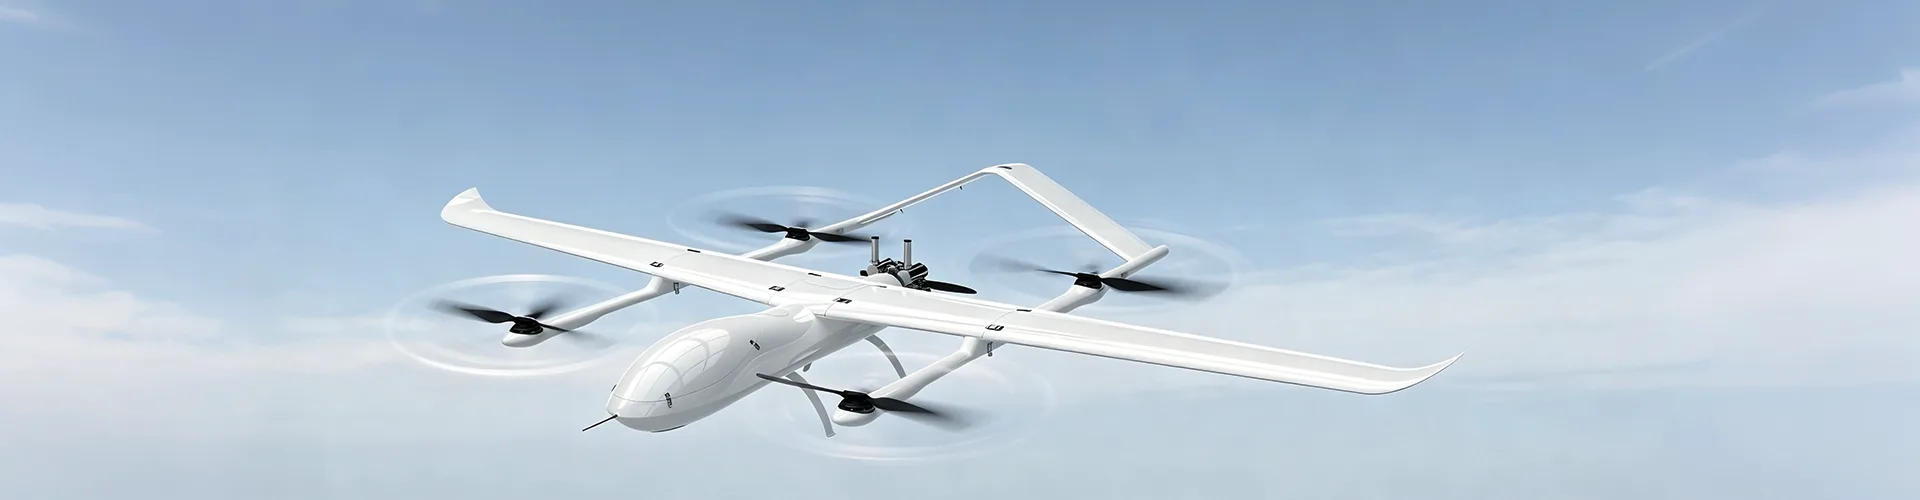
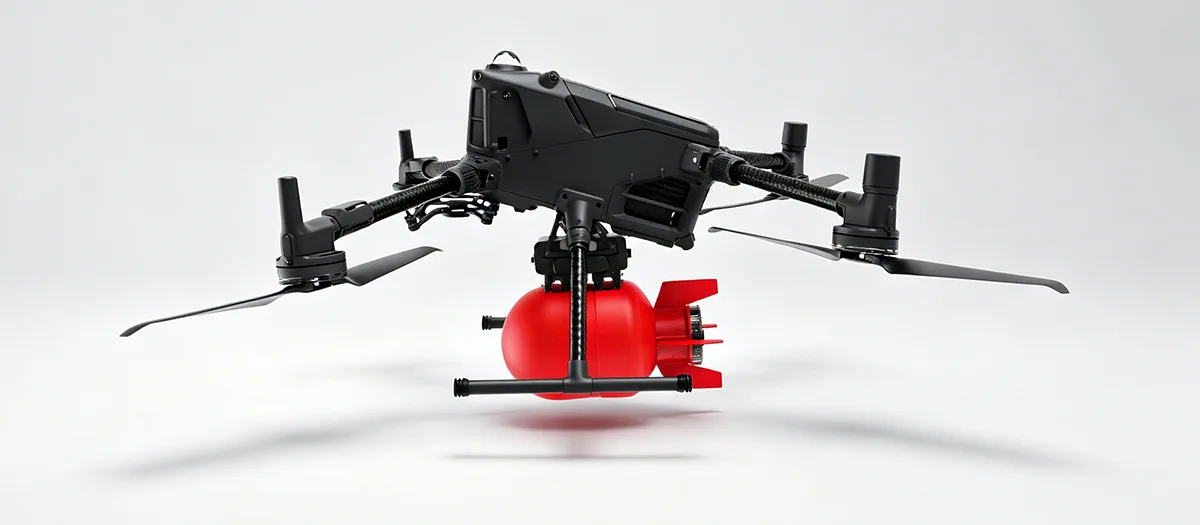
ドローンのペイロードはどのようにして産業用 UAV をタスク指向のプラットフォームに変えるのでしょうか?
A ドローンのペイロード システムは、産業用 UAV が特定のタスク中に何を感知、測定、搬送、または操作できるかを決定します。現代の UAV 開発では、航空機を単純な飛行カメラとして扱うのではなく、飛行プラットフォームと、可視光カメラ、熱画像システム、LiDAR、農業用配給装置、資材運搬装置、環境センサー、照明ユニット、通信モジュール、インテリジェント画像解析ハードウェアなどの用途固有の機器をますます組み合わせています。したがって、適切なペイロードを選択するには、センサーの目的、物理的なサイズ、重量、電力需要、取り付け方法、データ要件、および動作環境に注意を払う必要があります。ペイロードを適切に統合すると、一般的な航空機を、測量、検査、農業、インフラ工事、環境モニタリング、その他の特殊な用途のためのより実用的なプラットフォームに変えることができます。
目次
Click a section to jump directly to the corresponding technical discussion.
- 1. UAV ペイロードの役割は何によって決まりますか?
- 2. センシングおよびマッピング システムは産業作業をどのようにサポートしますか?
- 3. 可視光カメラが正しい選択となるのはどのような場合ですか?
- 4. サーマルイメージングは、カメラが見逃す可能性のある状況をどのように明らかにしますか?
- 5. UAV マッピングで LiDAR を考慮する必要があるのはどのような場合ですか?
- 6. 機能的な機器はどのようにして UAV の機能を拡張できますか?
- 7. UAV は環境モニタリングをどのようにサポートできますか?
- 8. インテリジェント分析はペイロードの使用をどのように改善しますか?
- 9. ペイロード機器を統合する際に考慮すべきことは何ですか?
- 10. 購入者は適切な構成をどのように選択する必要がありますか?
- 11. 産業用アプリケーション向けにペイロード システムはどのように進化していますか?
- 12. よくある質問
UAV ペイロードの役割は何によって決まりますか?
ペイロードは、動作タスクと直接対話する UAV システムの一部です。航空機は飛行プラットフォームを提供し、ペイロードは特定の用途に必要な感知、測定、輸送、通信、または運用機能を提供します。
同様の飛行特性を持つ 2 つの航空機が、異なる装備を装備するとまったく異なる仕事を実行できるため、この関係は重要です。カメラ プラットフォームは目視検査に適しており、熱画像ユニットは温度情報を提供できます。 LiDAR システムは 3 次元空間データを収集でき、マテリアル ハンドリング アタッチメントは機器を場所間で移動できます。
したがって、ペイロードの選択は、航空機がどのような情報または物理的タスクをサポートする必要があるかを考えることから始まります。タスクが定義されたら、必要なデータの種類、精度、カバレッジ、重量、消費電力、設置方法、作業環境に基づいて機器を選択できます。
センシング 視覚、熱、空間、環境、またはその他のタスク固有の情報を作業領域から収集します。
手術 航空機がスプレー、播種、持ち上げ、照明、通信などの定義された物理的機能を実行できるようにします。
分析 収集したデータを処理して、さらなる注意が必要な事前定義された条件、測定値、またはパターンを特定します。
ペイロードの選択は運用目的に従う必要があります
有用な開始点は、フライトから必要な出力を定義することです。期待される結果が高解像度の画像である場合は、適切な可視光カメラで十分な場合があります。熱差の検出が目的の場合は、熱画像の方が適切な場合があります。正確な 3 次元情報が必要な場合、LiDAR はより適切なデータ ソースを提供する場合があります。
同じ原則が運用機器にも当てはまります。農業作業には、資材輸送や環境サンプリングとは異なるペイロード アーキテクチャが必要です。すべてのペイロードを交換可能な機器として扱うと、カテゴリごとに機械的および電気的要件が異なるため、回避可能な統合の問題が発生する可能性があります。
- 機器を選択する前にタスクを定義します。
- 必要な情報または物理的なアクションの種類を決定します。
- 航空機の能力と推進要件に照らしてペイロード質量を確認してください。
- 航空機の電気システムでペイロードの電力要件を確認します。
- 取り付け位置、バランス、データ接続、メンテナンス アクセスを考慮してください。
重要な原則ペイロードはタスクの周囲で選択する必要があります。航空機、ペイロード、電力システム、および取り付け構造は、1 つの動作構成として調整する必要があります。
センシングおよびマッピング システムは産業作業をどのようにサポートしますか?
センシングおよびマッピング機器は、多くの産業用 UAV アプリケーションの情報層を提供します。地上からの直接観察に全面的に依存する代わりに、オペレーターは手動での検査が困難、時間がかかる、または非効率な場所から構造化された情報を収集できます。
センサーが異なれば、生成されるデータの形式も異なります。可視光カメラは画像とビデオを提供します。熱機器は温度パターンを識別します。 LiDAR は空間測定値と点群データを生成します。適切なテクノロジーは、何を観察する必要があるか、また飛行後に情報がどのように使用されるかによって異なります。
| 機器の種類 | 一次データ | 代表的な産業用途 |
|---|---|---|
| 可視光カメラ | 高解像度の画像とビデオ | インフラ点検、施設観察、農業モニタリング、視覚的記録 |
| 熱画像処理 | 温度分布と熱パターン | 設備状態チェック、太陽光発電検査、電気部品評価 |
| ライダー | 三次元空間計測 | 地形図作成、建物モデリング、鉱山測量、河川および敷地測定 |
| 環境センサー | ガス、粉塵、水、その他の環境データ | 環境モニタリング、工業用地評価、現場データ収集 |
異なるセンサーを単純に置き換えることができない理由
各センサーは異なる物理的特性を測定します。可視光カメラはコンポーネントの外観を表示できますが、温度情報は直接提供されません。サーマルカメラは異常な熱パターンを示す可能性がありますが、必ずしも高解像度カメラと同じレベルの詳細な視覚情報を提供するとは限りません。
LiDAR の動作は再び異なります。空間情報を測定し、地形や構造物の 3 次元表現を生成できます。これにより、タスクが見た目だけではなく、ジオメトリ、距離、高度、体積、または表面構造に依存する場合に価値があります。
複数のデータソースを組み合わせる
一部の高度なアプリケーションでは、1 つの航空機または複数のフライトで複数のセンサー タイプを組み合わせています。たとえば、可視画像は視覚的なコンテキストを提供し、熱情報は温度の異常を強調します。空間データは、同じ検査ワークフローに正確な幾何学的情報を追加できます。
このような組み合わせにより、収集された情報の完全性が向上しますが、追加の統合要件も発生します。航空機には、十分な積載量、電力、搭載スペース、通信インターフェース、および組み合わせた機器の飛行安定性が必要です。
可視光カメラが正しい選択となるのはどのような場合ですか?
多くの産業タスクは視覚情報から始まるため、可視光カメラは依然として最も広く適用可能なペイロード タイプの 1 つです。高解像度の画像とビデオは、構造物、機械、農地、建物、その他の物理的環境の状態を記録できます。
インフラ工事の場合、詳細な画像は、オペレーターがさまざまな角度や距離から目に見える表面の状態を検査するのに役立ちます。産業施設では、航空イメージングを使用して、外部構造、屋根エリア、機器の位置、または地上から継続的に調査するのが不便なその他のエリアを観察できます。
解像度はタスクに合わせてください
解像度の高いカメラでは、視覚的な詳細をより多くキャプチャできますが、解像度は、飛行高度、視野、動き、照明、保管要件、および実際の検査目的と併せて考慮する必要があります。
たとえば、広範囲の農業観察タスクでは、対象範囲と一貫した画像取得が優先される場合がありますが、詳細な構造検査では、より近い操作距離からのより詳細な画像が必要な場合があります。
動画と静止画は目的が異なります
ビデオは飛行中に継続的な視覚情報を提供できるため、動的な検査ワークフローやライブ観察に役立つ場合があります。静止画像は、後の分析、測定、比較、または文書化のための詳細な記録を提供します。
適切なイメージング モードはタスクによって異なります。一部のアプリケーションは、特にオペレーターがリアルタイムの状況情報を必要としながら、後で確認するための詳細な記録も必要とする場合に、両方のメリットを得ることができます。
- インフラストラクチャー:外表面や構造状態の目視確認をサポートします。
- 産業施設:屋根、機器エリア、アクセスが困難な場所の空撮ビューを提供します。
- 農業:作物の観察や圃場の状態の視覚的な評価をサポートします。
- 一般的なドキュメント:定義された領域または資産の反復可能な視覚的記録を作成します。
装着安定性も画質に影響する
高品質のカメラでも、不安定な設置を完全に補うことはできません。モーターや回転コンポーネントからの振動は、特に視覚的な詳細が必要なタスクの場合、収集された画像の品質に影響を与える可能性があります。
したがって、カメラの取り付け、航空機の構造、振動制御、飛行挙動、および動作速度を合わせて考慮する必要があります。ペイロードは、収集されたデータが目的の分析に十分に明確である場合にのみ役立ちます。
サーマルイメージングは、カメラが見逃す可能性のある状況をどのように明らかにするのでしょうか?
熱画像は、従来の視覚写真とは異なる種類の情報を提供します。熱センサーは、主に可視光に依存するのではなく、表面温度に関連する赤外線放射の変化を検出します。
これにより、資産の状態が熱分布に関連する場合に熱機器が役立ちます。電気コンポーネントが異常に動作すると、局所的な温度上昇が発生する可能性があります。太陽光発電設備では、モジュール間で温度差が現れる場合があります。産業用機器は、検査中に追加情報を提供する熱パターンを生成することもあります。
熱データにより新たな検査層が追加されます
視覚情報と熱情報は相互に補完し合うことができます。可視画像はコンポーネントの物理的な外観を示すことができ、熱画像はそのコンポーネントの一部に異なる温度パターンがあるかどうかを示すことができます。
これにより、外観だけでは問題を確実に特定できない場合に、熱機器が特に役立ちます。ただし、熱測定値は、機器、環境、表面特性、測定条件に従って解釈する必要があります。
電力インフラ
熱画像は、異常な熱によりさらなる検査が必要となる可能性がある電気部品やその他の機器の温度差を特定するのに役立ちます。
太陽光発電システム
ソーラーモジュール全体の温度パターンは、航空検査ワークフロー中に追加情報を提供します。
産業機械
機器の状態が異常な発熱に関連している場合、熱画像は目視検査を補うことができます。
複合検査
物理的外観と温度挙動の両方を評価する必要がある場合は、可視センサーと熱センサーを併用できます。
環境条件は依然として重要
熱画像処理は周囲の環境から独立して動作するわけではありません。天候、表面特性、測定距離、熱交換は、センサーが観察する内容に影響を与える可能性があります。
このため、熱検査では動作条件と解釈方法を明確に定義する必要があります。ペイロードはデータを提供し、検査ワークフローはそのデータをどのように評価するかを決定します。
UAV マッピングで LiDAR を考慮する必要があるのはどのような場合ですか?
LiDAR は、タスクが見た目だけではなく正確な空間情報に依存する場合に価値を発揮します。距離測定値を収集し、地形、構造、その他の環境の 3 次元表現をサポートする点群データを生成できます。
このため、LiDAR は、鉱山測量、建物モデリング、地形マッピング、建設測定、河川や現場の調査などのアプリケーションに適しています。
3次元情報がワークフローを変える
従来の写真は 2 次元の画像情報を提供します。 LiDAR は深さと距離の測定値を追加し、ソフトウェアが調査エリア内の空間関係を再構築できるようにします。
建物の場合、これは 3 次元モデルの作成に役立ちます。地形については、標高情報を提供できます。鉱山や工業用地では、表面、斜面、空間関係の測定をサポートできます。
| タスク | 有用な空間出力 | 潜在的な用途 |
|---|---|---|
| 地形測量 | 標高と表面の情報 | サイトマッピング、地形解析、ルート計画 |
| 建築モデリング | 三次元構造データ | デジタルモデリングと寸法解析 |
| 鉱山マッピング | 表面形状と空間測定 | 測量と現場の文書化 |
| 河川調査 | 水路周辺の空間・地形情報 | 現地測定と環境評価 |
LiDARには適切な飛行計画が必要です
データの品質はセンサー自体だけでなく、飛行経路、動作高度、航空機の安定性、環境条件、データ処理方法にも依存します。
センサーが一貫した空間測定値を収集できるように、航空機は適切な飛行状態を維持する必要があります。結果のデータは、点群、地形モデル、3 次元構造など、プロジェクトに必要な形式に処理する必要があります。
これらの要素を調整すると、LiDAR は手動測定が困難または非効率な領域のより詳細な空間ビューを提供できます。
機能的な機器はどのようにして UAV の機能を拡張できるのでしょうか?
すべてのペイロードが情報を収集するように設計されているわけではありません。一部は、地上で物理的な操作を実行したり、定義されたワークフローをサポートしたりするように設計されています。
機能ペイロード カテゴリの例としては、農業用物流機器、資材昇降システム、照明モジュール、通信機器などがあります。これらは、UAV の役割を観測プラットフォームからタスク指向の航空ツールに変えます。
農業用散布および播種
農業機器には、精密噴霧システム、資材配布ボックス、播種装置などが含まれます。これらのシステムは、コンテナの単純な輸送ではなく、制御された流通を中心に設計されています。
航空機は、ペイロードの質量、液体または材料の量、分配メカニズム、電力要件、および動作パターンを考慮する必要があります。均一な適用は、ペイロードのメカニズムと航空機の操作方法の両方に依存します。
材料の持ち上げと輸送
マテリアルハンドリング機器を使用すると、航空機は軽量のツール、コンポーネント、メンテナンス資材を地上から直接到達するのが難しい場所に移動できます。
機械構造は、航空機のバランスを維持しながら、意図された荷重をサポートする必要があります。構成を開発する際には、荷重の位置、取り付けポイント、構造強度、リリースまたはハンドリングのメカニズムをすべて考慮する必要があります。
照明および通信機器
高輝度照明により、夜間の点検、メンテナンス、その他の低照度の作業条件をサポートできます。オペレータが通常の制御位置から離れた場所にいる人々と通信する必要がある場合、通信装置はリアルタイムの音声送信を提供できます。
これらのペイロードは、航空機が完全なシステムとして考慮されるべき理由を示しています。照明により電力需要が増加します。通信機器には電気要件とデータ要件が追加されます。吊り上げ装置は構造上の荷重を変化させます。農業用機器は運航全体を通じて航空機の質量に影響を与えます。
スプレーと播種 制御された資材配布と農業作業に適した航空機プラットフォームを組み合わせます。
マテリアルハンドリング 専用の構造を採用し、軽量工具や材料を選択した場所へ輸送できるようにサポートします。
照明とコミュニケーション 特定の検査、保守、運用ワークフローに合わせて、照明または音声通信機能を追加します。
機能的なペイロードには取り付けスペース以上のものが必要です
物理的機能を実行するペイロードは、動作中に動的荷重を生成する可能性があります。スプレー装置は、材料が消費されると質量が変化します。吊り上げアタッチメントは、物体を持ち上げたり放したりするときに航空機の荷重を変化させます。
これらの変更は、開発者が静的なペイロード重量だけではなく、動作シーケンスを評価する必要があることを意味します。機械構造、推進能力、制御応答性、バッテリー容量、重心などが影響を受ける可能性があります。
UAV はどのように環境モニタリングをサポートできるのでしょうか?
環境ペイロードにより、航空機は工業用地、水路、農地、および分散測定が必要なその他の場所から情報を収集できます。
機器に応じて、UAV はガス検出センサー、粉塵監視装置、水サンプリング装置、またはその他の特殊なセンサーを搭載できます。航空機は機動性を提供し、ペイロードは測定機能を提供します。
ガスと空気の品質監視
ガス検知装置は、空気状態を評価する必要がある産業施設やその他のエリアの周囲の選択した位置で情報を収集できます。空中モビリティは、オペレーターがすべてのエリアに物理的に立ち入ることなく、複数の場所を検査するのに役立ちます。
信頼性の高いモニタリングを行うには、センサーを指定された測定条件に従って操作する必要があります。高度、気流、センサーの応答、サンプリング方法、飛行経路は、収集されるデータに影響を与える可能性があります。
水質サンプリング
採水装置は、川、貯水池、またはその他の水域に沿った選択された位置からサンプルまたは測定値を収集する必要がある場合に使用できます。航空機は、海岸から直接アクセスするのが不便な場所にも到達できます。
ペイロードの設計では、サンプリング方法、コンテナの容量、取り付け構造、航空機と水環境との相互作用を考慮する必要があります。
粉塵や微粒子の監視
空中測定装置は、粉塵やその他の粒子状態の監視もサポートできます。目的は、単に測定値を収集することではなく、定義された場所や動作条件全体で再現可能な測定プロセスを作成することです。
- 測定する環境パラメータを定義します。
- 必要な測定範囲や用途に合わせてセンサーをお選びください。
- 監視目標の周囲の飛行経路とサンプリング位置を計画します。
- 天候、気流、温度、その他の環境変数を考慮します。
- 収集されたデータがどのように保存、処理、解釈されるかを定義します。
データ品質は重要ですセンサーは、その動作条件、設置、サンプリング方法、データ処理ワークフローが適切に調整されている場合にのみ有益な情報を生成できます。
インテリジェント分析はペイロードの使用をどのように改善しますか?
データの収集は検査ワークフローの一部にすぎません。画像とセンサーのデータセットが大きくなるにつれて、自動分析はオペレーターが事前定義された条件をより効率的に特定するのに役立ちます。
AI ベースの画像分析モジュールを適切なカメラと組み合わせて使用すると、表面の亀裂、目に見える線の損傷、機器の異常、または事前に定義された視覚的な異常などの状態を識別できます。目的は、生の画像データを検査の決定をサポートできる情報に変換することです。
画像収集から状態認識まで
従来の検査ワークフローでは、フライトによって大量の画像が生成され、後で手動で確認する必要がある場合があります。インテリジェントな分析モジュールは、収集された画像を処理し、事前定義された認識基準に一致する領域にフラグを立てることができます。
これは人間によるレビューの必要性を排除するものではありません。その代わりに、大量の検査データを整理し、詳細な検査が必要な画像や場所に注意を向けることができます。
Real-time and post-flight analysis
システム アーキテクチャに応じて、分析は飛行中またはデータ収集後に実行できます。リアルタイム処理により、即時の決定が必要な場合に、より迅速な情報を提供できます。ポストフライト処理は、より大きなデータセットと追加のコンピューティング リソースを使用して、より詳細な分析をサポートできます。
データ収集
センサーは、飛行計画とタスクの要件に従って画像または測定値をキャプチャします。
データスクリーニング
システムは収集された情報を処理し、事前定義されたパターンまたは条件を識別します。
結果の組織
潜在的な問題は、場所、機器、画像、またはその他のプロジェクト定義の基準によってグループ化できます。
人による検証
オペレーターはフラグが立てられた情報を確認し、追加の検査が必要かどうかを判断できます。
統合によって実用性が決まる
インテリジェント モジュールには、適切な画像データ、適切なコンピューティング リソース、互換性のあるインターフェイス、および適切な取り付けへのアクセスが必要です。航空機は、センサーが有益な情報を収集できる飛行状態を維持する必要もあります。
そのため、AI 機能をカメラ、航空機、データリンク、電力システム、処理ワークフローと切り離して考慮する必要はありません。実用的な価値は、これらの部分がどのように連携するかによって生まれます。
ペイロード機器を統合する際に考慮すべきことは何ですか?
ペイロードの統合は機械的な互換性から始まり、電気、構造、制御、熱、データの考慮事項にまで及びます。ペイロードは実験台では正しく動作しても、航空機で確実に動作するには変更が必要な場合があります。
重量と重心
ペイロードの質量は、航空機の総動作重量に直接影響します。さらに重要なのは、その質量の位置が航空機の重心に影響を与えることです。
2 つのペイロードの質量が同じであっても、航空機の中心から遠くに取り付けられたペイロードは、近くに取り付けられたペイロードとは異なる効果を生み出す可能性があります。したがって、構造設計時に取り付け位置を考慮する必要があります。
電力要件
ペイロードによっては電力需要が比較的低いものもあれば、かなりの電力を必要とするものもあります。照明システム、動力機構、コンピューティング モジュール、および特定のセンサーはすべて、航空機の電気負荷を増加させる可能性があります。
航空機のバッテリーと配電システムは、この追加要件を考慮する必要があります。そうしないと、ペイロードがプラットフォーム全体の動作動作に影響を与える可能性があります。
取り付けと振動
取り付け構造は、不必要な動きを制限しながらペイロードを安全に保つ必要があります。カメラやその他の高精度センサーの場合、振動はデータ品質に影響を与える可能性があります。機能的な機器の場合、構造的な動きが物理的な動作の精度に影響を与える可能性があります。
データおよび通信インターフェース
最新のペイロードは、大きな画像ファイル、ライブビデオ、センサー測定値、またはその他の構造化された情報を生成する場合があります。したがって、通信アーキテクチャは、ペイロード、航空機、地上機器、または搭載処理システムの間で必要なデータ フローをサポートする必要があります。
| 統合エリア | 重要な質問 | 潜在的な影響 |
|---|---|---|
| 重さ | 航空機は完全なペイロード質量をサポートできますか? | 航空機の総積載量と推進力の需要に影響を与える |
| 重心 | ペイロードはどこに配置されますか? | 航空機のバランスと飛行挙動に影響を与える可能性がある |
| 力 | 機器にはどのくらいの電力が必要ですか? | 全体的な電気負荷とバッテリー要件を変更します。 |
| 取り付け | 機器はどのように取り付けられ、安定していますか? | 構造の完全性、振動、データ品質に影響を与える |
| データインターフェース | 情報はどのように送信または保存されますか? | 通信と処理の要件を決定する |
| メンテナンス | 機器に効率的にアクセスして交換できますか? | 保守性と操作の利便性に影響を与える |
統合は運用前にレビューする必要があります
通常、航空機の構造とペイロード搭載システムが完成する前にインターフェースの問題を解決する方が簡単です。図面、機器の寸法、コネクタの位置、電力仕様、取り付けポイント、および動作要件は、有用な技術的基盤を提供します。
これらの詳細を早期に定義すると、後から繰り返し修正するのではなく、機器の周りに構造部品や電気インターフェースを開発できます。
購入者は適切な構成をどのように選択する必要がありますか?
ペイロードの選択は、実際のタスクと完全な UAV 構成に基づいて行う必要があります。技術的に高度なセンサーであっても、重すぎたり、消費電力が多すぎたり、適切に取り付けられなかったり、意図したワークフローと一致しないデータを生成したりする場合には、不適切な可能性があります。
アウトプットから始める
飛行後にオペレーターが必要とするものを定義します。目的は、高解像度画像、温度マップ、3 次元モデル、環境測定、物理的操作、または複数の出力の組み合わせですか?
この質問により、より詳細な仕様が検討される前に、機器のカテゴリが絞り込まれます。
航空機の制限を確認する
最大積載質量、搭載スペース、利用可能な出力、航空機の寸法、飛行動作、および既存の構造によって課される制限を確認してください。
使用環境を考慮する
温度、ほこり、湿度、振動、風、照明、地形、動作高度はすべて、機器のパフォーマンスに影響を与える可能性があります。可搬質量は実際に使用される条件に適したものでなければなりません。
データのワークフローを評価する
センサーの選択には、完全な情報チェーンが含まれている必要があります。データがどのように取得、保存、送信、処理、レビュー、アーカイブされるかを検討します。
- タスク:どのような物理的な操作や情報が必要ですか?
- 質量:機器と付属品の総重量はどれくらいですか?
- 力:通常の動作中にはどのような電気入力が必要ですか?
- 寸法:航空機にはどのような取り付けスペースがありますか?
- 環境:どのような温度、振動、照明、気象条件が予想されますか?
- データ:どのような情報を収集する必要がありますか?また、それはどのように処理されますか?
| 選択要素 | 何を定義するか | なぜそれが重要なのか |
|---|---|---|
| 応用 | 検査、地図作成、農業、監視、輸送、またはその他のタスク | 基本的なペイロード カテゴリを決定します |
| ペイロード質量 | 装置総重量と取付重量 | 航空機と推進能力に適合する必要がある |
| 力 | 電圧と予想される電力需要 | UAV 電源システムと互換性がある必要があります |
| 取り付け | 物理インターフェースと機器の位置 | 構造、安定性、メンテナンスに影響を与える |
| データ出力 | 画像、熱情報、点群、センサーの読み取り値、または運用結果 | 下流の処理ワークフローを決定します |
産業用アプリケーション向けにペイロード システムはどのように進化していますか?
UAV ペイロード技術の開発は、機器の小型化、センシング精度の向上、よりインテリジェントなデータ処理、航空機との緊密な統合という 4 つの実用的な方向にますます重点が置かれています。
小型化により、便利な機器を小型の航空機に搭載したり、複数のデバイスを 1 つのプラットフォームに組み合わせたりできるようになります。設置スペースが限られている場合でも、サイズを小さくすることで機械的な統合を簡素化できます。
センシング精度の向上
産業上の作業では、一般的な視覚情報以上の情報が必要になることがよくあります。詳細検査、温度分析、三次元計測、環境モニタリングなどは、目的に応じたデータを取得できるセンサーに依存します。
したがって、高精度は単独の仕様ではありません。必要な測定方法、動作距離、航空機の安定性、データ処理ワークフローに接続する必要があります。
優れたインテリジェンス
センサーが生成する情報が増えるにつれて、自動分析がますます便利になります。 AI ベースの認識は、大規模な画像セット内の事前定義されたパターンを識別し、検査データを整理し、追加のレビューが必要な領域を強調表示するのに役立ちます。
この開発により、ペイロードの役割が受動的なデータ コレクターから情報ワークフローの能動的な部分に変わります。
より深いシステム統合
開発の次の段階は、単に機器を追加することではありません。航空機、ペイロード、推進力、バッテリー、構造物、通信インターフェース、処理システムが統合され、1 つの調整されたプラットフォームとして動作します。
これは、カスタマイズされた産業用アプリケーションでは特に重要です。特殊なペイロードはバッテリー要件に影響を与える可能性があります。バッテリーの変更は航空機の質量に影響を与える可能性があります。構造の変更はペイロードの取り付けに影響を与える可能性があります。コンピューティングを追加すると、電力需要が変化する可能性があります。システムレベルの設計は、これらの関係を調整するのに役立ちます。
小型化 機器が小型になると設置が簡素化され、コンパクトな航空機プラットフォームの柔軟性が高まります。
より高い精度 改良されたセンサーは、より詳細な視覚、熱、空間、または環境情報を提供できます。
インテリジェントな処理 自動分析は、収集された大量のデータを優先順位の高い検査情報に変換するのに役立ちます。
産業用 UAV はより特定の用途に特化したものになってきています
プロフェッショナル航空機の価値は、その航空機が配備される任務にどれだけ適合するかによってますます左右されます。検査要件に基づいて設計されたプラットフォームは、農業またはマテリアルハンドリング用に設計されたプラットフォームとは構造的および電気的な優先順位が異なる場合があります。
これは、ペイロード開発と航空機開発がますます結びついていることを意味します。最初に一般的な航空機を選択し、後で機器を追加する代わりに、プロジェクト チームは運用タスクを定義し、それに基づいた完全なシステムを開発できます。
システムの視点将来の開発では、孤立した飛行機械としての航空機よりも、航空機、ペイロード、電力システム、データ処理、および特定の産業ワークフローの間の関係に重点が置かれる可能性があります。
よくある質問
産業用 UAV ではどのような種類のペイロード機器を使用できますか?
一般的なカテゴリには、可視光カメラ、熱画像システム、LiDAR、農業用噴霧および播種装置、マテリアルハンドリング装置、環境センサー、照明システム、通信モジュール、およびインテリジェント画像分析装置が含まれます。適切な選択は、操作タスクによって異なります。
可視光カメラと赤外線カメラのどちらを選択すればよいですか?
可視光カメラは、タスクが主に表面の外観、画像、またはビデオに依存する場合に適しています。サーマルイメージングは、温度差や熱パターンが重要な場合に役立ちます。一部の検査ワークフローでは、両方を使用して補完的な情報を取得できます。
従来のカメラの代わりに LiDAR を使用する必要があるのはどのような場合ですか?
プロジェクトで 3 次元空間測定、地形情報、標高データ、または構造モデリングが必要な場合は、LiDAR を検討する必要があります。従来のカメラは視覚的な情報を提供しますが、LiDAR は距離と空間の測定機能を追加します。
1 台の UAV が複数のペイロード システムを搭載できますか?
航空機に十分な積載量、物理的な設置スペース、利用可能な電力、適切な構造サポート、および互換性のあるデータ インターフェイスがある場合には、可能となる可能性があります。重量と電力需要の合計が航空機の構成に影響を与えるため、複数のペイロードを一緒に評価する必要があります。
ペイロードの統合に影響を与える要因は何ですか?
重要な要素には、積載重量、寸法、重心、取り付け方法、電力要件、振動、データ インターフェイス、環境条件、メンテナンスへのアクセスなどが含まれます。最終的な航空機の構成を確認する前に、これらの特性を検討する必要があります。
ペイロード機器を特定の UAV 用にカスタマイズできますか?
定義された機器の寸法、取り付け要件、電力特性、動作条件に基づいてプロジェクト固有の構成を開発できます。カスタマイズの程度は、用途と航空機に必要な技術パラメータによって異なります。
インテリジェント画像分析を UAV 機器でどのように使用できますか?
適切な AI ベースのモジュールは、収集された画像を分析し、表面の亀裂、目に見える線の損傷、機器の異常、その他の指定されたパターンなどの事前定義された状態を識別できます。結果は、大規模なデータセットを整理し、さらなる検討が必要な領域に注意を向けるのに役立ちます。
ペイロードシステムは農業用途に適していますか?
はい。農業機器には、材料の分配を制御するように設計された噴霧および播種システムが含まれる場合があります。ペイロード構成は、航空機の動作負荷、利用可能な電力、タンクまたは材料の容量、およびアプリケーション要件に一致する必要があります。
UAV ペイロードは環境モニタリングをサポートできますか?
はい。 UAV は、ガス検出、粉塵監視、水サンプリング、その他の環境測定のための機器を搭載できます。監視ワークフローを開発するときは、センサー、飛行経路、サンプリング方法、環境条件をすべて考慮する必要があります。
カスタマイズされたペイロード ソリューションについて議論する前に何を定義する必要がありますか?
有用な情報には、対象となるタスク、ペイロードの寸法、総重量、必要な電力、取り付けインターフェース、データ要件、動作環境、予想される飛行条件、および特定の測定または動作要件が含まれます。
UAV のペイロード構成を計画する
対象とするアプリケーション、機器の寸法、積載重量、電力要件、取り付け条件、またはセンシングの目的を共有して、焦点を絞った技術的なディスカッションを開始します。
ペイロード要件については、お問い合わせください。